


다양한 용도의 중국산 밸브 부품에 대한 우수한 사용자 평판
저희 회사는 "품질은 사업의 생명이며, 명성은 사업의 영혼이다"라는 기본 원칙을 고수하며 다양한 용도의 중국산 밸브 부품에 대한 고객과의 좋은 평판을 쌓아왔습니다. 저희 제조 시설을 방문해 주시면 감사하겠습니다. 앞으로 국내외 고객 여러분과 장기적인 협력 관계를 구축할 수 있기를 기대합니다.
우리 회사는 "품질은 사업의 생명이며, 위상은 사업의 영혼이다"라는 기본 원칙을 고수합니다.주조 밸브 본체, 중국 밸브저희는 이 업계에서 8년 이상의 경험을 쌓아왔으며, 업계에서 좋은 평판을 얻고 있습니다. 저희 제품은 전 세계 고객들로부터 호평을 받고 있습니다. 저희의 목표는 고객이 목표를 달성할 수 있도록 돕는 것입니다. 상호 이익을 추구하는 상생 관계를 위해 최선을 다하고 있으며, 여러분의 참여를 진심으로 환영합니다.
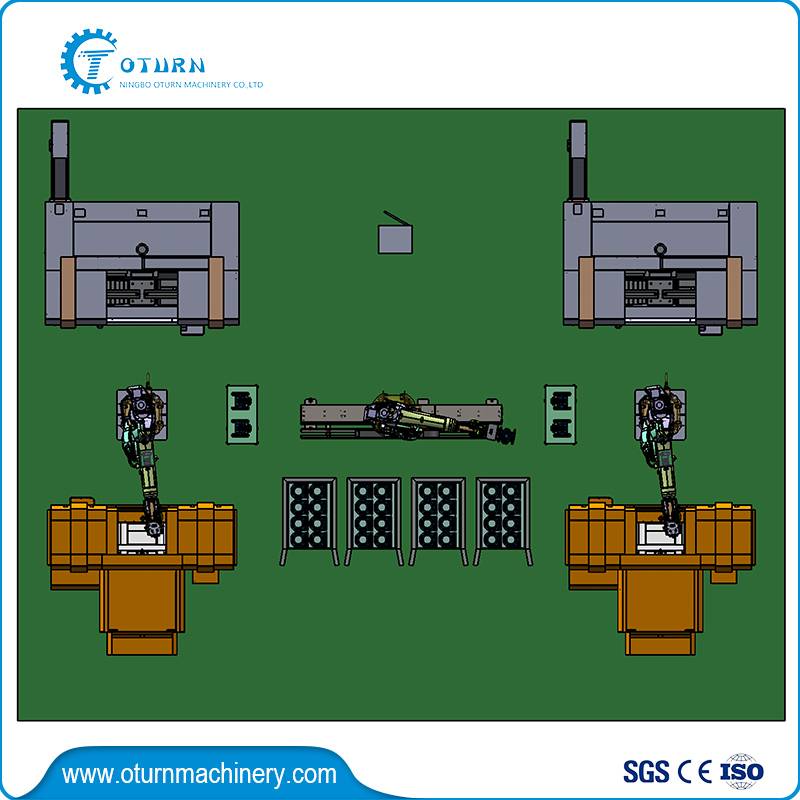
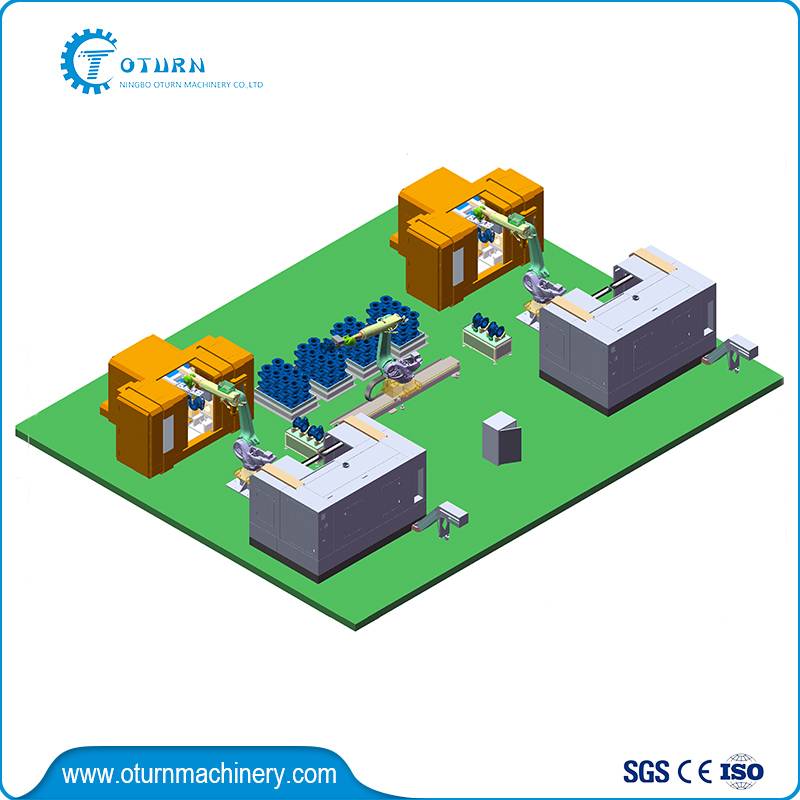
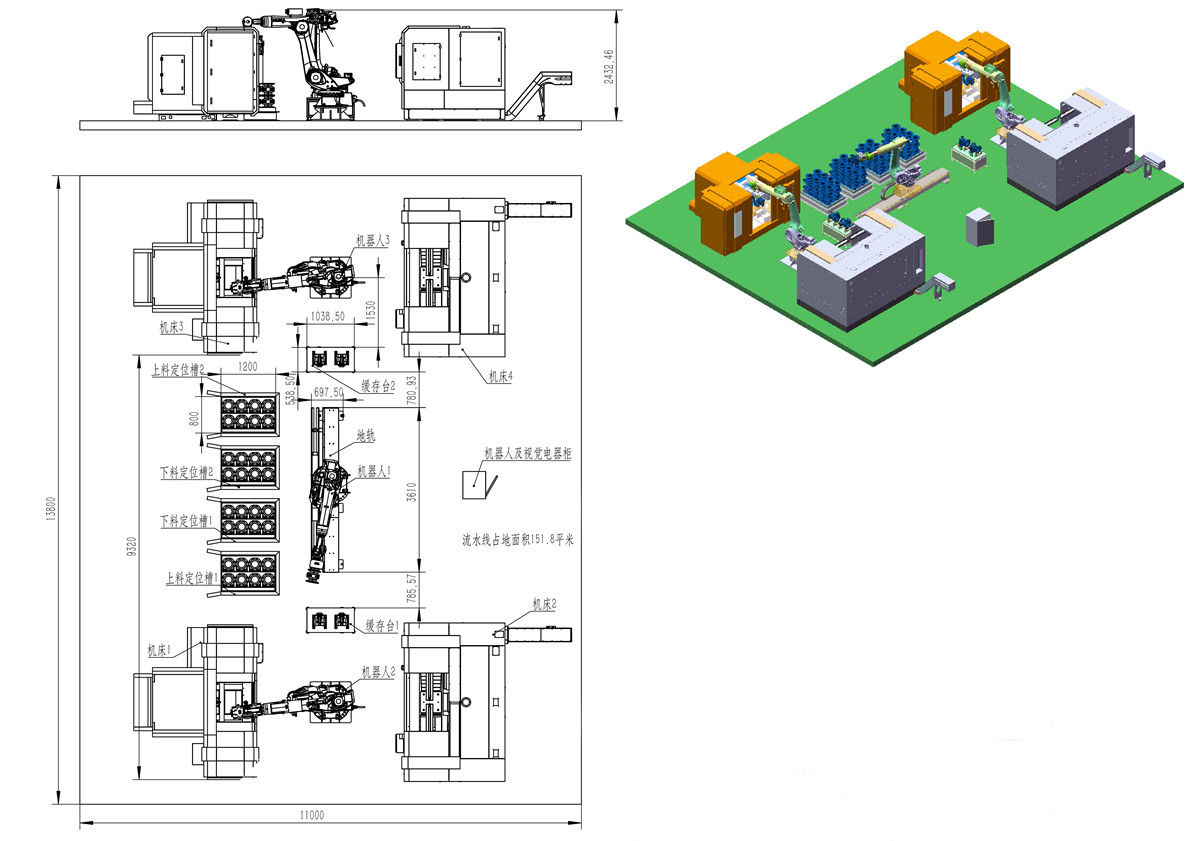
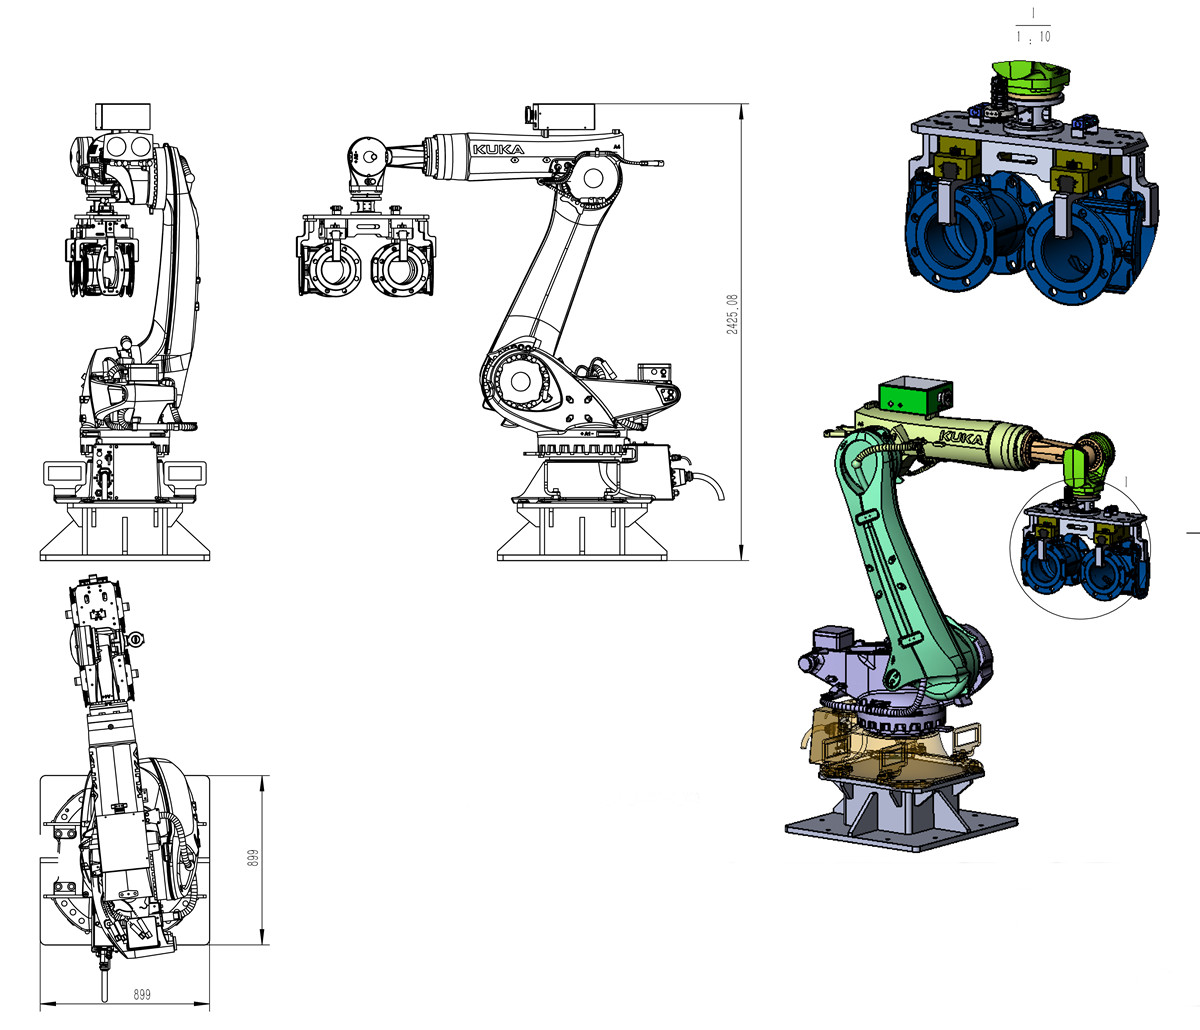
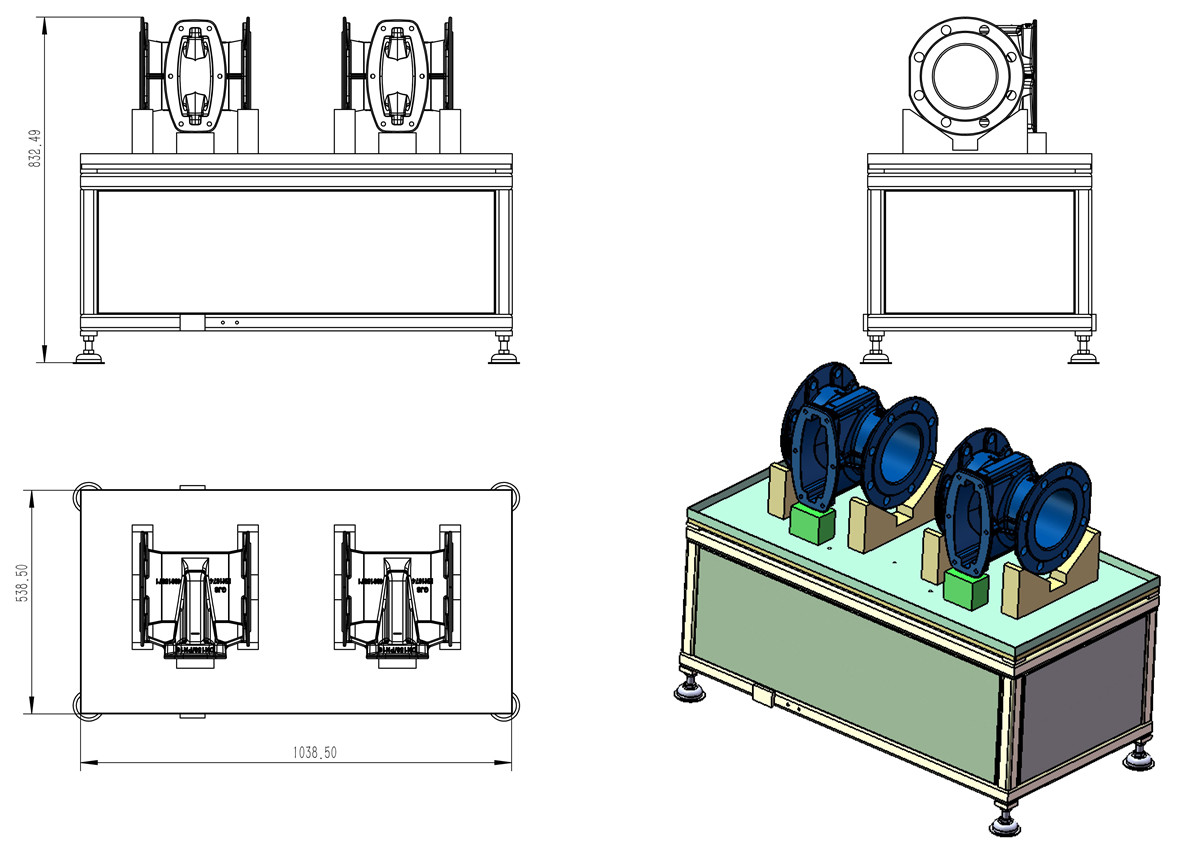
1. 작업자는 밸브 본체 가공품이 가득 찬 팔레트를 적재 위치 지정 슬롯 1과 적재 위치 지정 슬롯 2에 넣어 위치를 조정하고, 빈 트레이를 적재 위치 지정 슬롯 1과 하역 위치 지정 슬롯 2에 넣어 위치를 조정합니다.
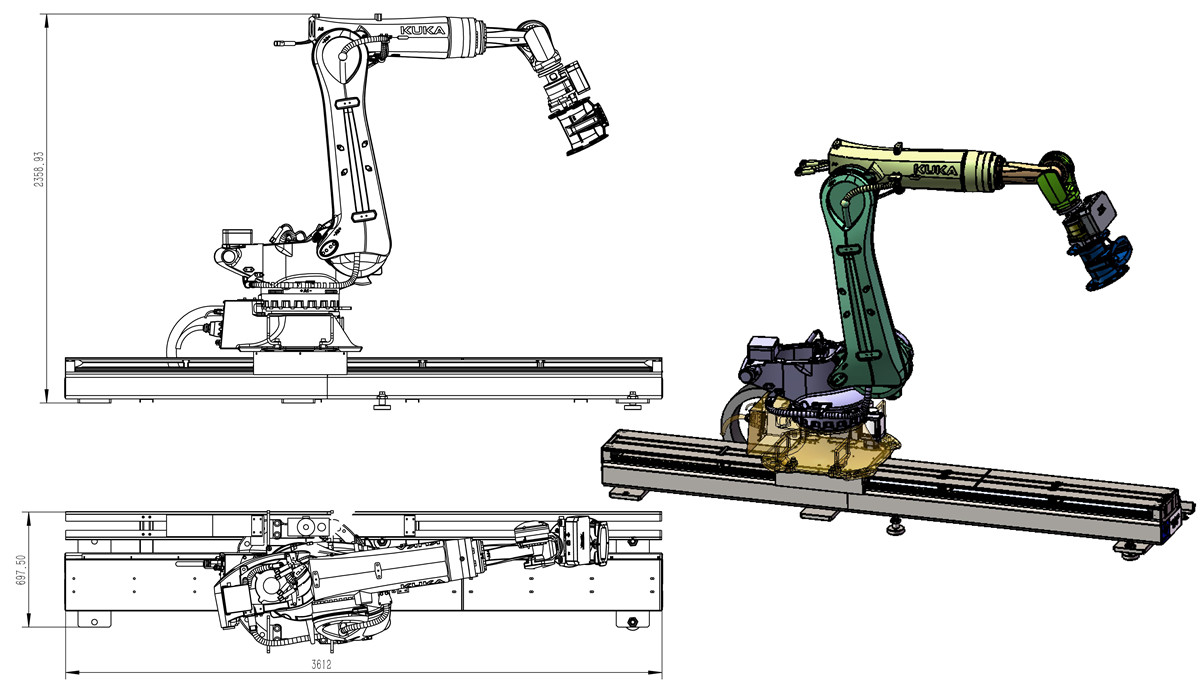
2. 로봇 1에 장착된 카메라가 공급 위치 지정 슬롯 1의 팔레트에 있는 공작물을 스캔하여 공작물을 정확하게 위치시키고, 공작물 1은 클램핑되어 버퍼 테이블 1의 위치 지정 고정 장치에 놓입니다.
동시에, 로봇 2는 가공된 공작물 3(로봇 2가 공작기계 2에서 방금 집어든 것)을 잡고, 하역 위치 지정 슬롯 1로 이동하여 필요에 따라 팔레트에 깔끔하게 놓습니다.
로봇 1에 장착된 카메라가 공급 위치 지정 슬롯 2의 팔레트에 있는 공작물을 스캔하여 공작물을 정확하게 위치시키고, 공작물 4는 클램핑되어 버퍼 테이블 2의 위치 지정 고정 장치에 놓입니다.
동시에, 로봇 3은 가공된 공작물 6(로봇 3이 공작기계 4에서 방금 집어 올린 것)을 잡고, 하역 위치 지정 슬롯 2로 이동하여 필요에 따라 팔레트에 깔끔하게 놓습니다.
3. 로봇 2는 버퍼 테이블 1에서 공작물 1을 집어 들고 공작기계 1로 이동하여 완성된 공작물 2를 집어 들고 공작물 1을 다시 집어 고정합니다. 그런 다음 다시 공작기계 2로 이동하여 완성된 공작물 3을 집어 들고 공작물 2를 다시 집어 고정한 후 버퍼 테이블 1로 돌아와 공작물 3을 놓습니다. 로봇 2는 이 사이클을 완료합니다.
4. 로봇 3은 버퍼링 테이블 2에서 공작물 4를 집어 공작기계 3으로 이동하고, 완성된 공작물 5를 집어 공작물 4를 고정시킨 후, 다시 공작기계 4로 이동하여 완성된 공작물 6을 집어 공작물 5를 고정시키고 버퍼링 테이블 2로 이동합니다. 공작물 6을 제자리에 놓습니다. 로봇 3은 사이클을 완료합니다.
저희 회사는 "품질은 사업의 생명이며, 명성은 사업의 영혼이다"라는 기본 원칙을 고수하며 다양한 용도의 중국산 밸브 부품에 대한 고객과의 좋은 평판을 쌓아왔습니다. 저희 제조 시설을 방문해 주시면 감사하겠습니다. 앞으로 국내외 고객 여러분과 장기적인 협력 관계를 구축할 수 있기를 기대합니다.
중국산 밸브 및 주조 밸브 본체 분야에서 높은 사용자 평판을 자랑합니다. 당사는 8년 이상의 업계 경력을 바탕으로 업계에서 좋은 평판을 얻고 있으며, 전 세계 고객으로부터 호평을 받고 있습니다. 고객의 목표 달성을 돕는 것이 당사의 목표이며, 상호 이익을 위한 상생을 위해 최선을 다하고 있습니다. 귀사의 참여를 진심으로 환영합니다.


